CoilLCE-Fasern: Kunstmuskeln steuern Roboter ohne externe Positionssensoren
Veröffentlicht am: 16.11.2026 um 23:18 Uhr | Redaktion boerse-global.de
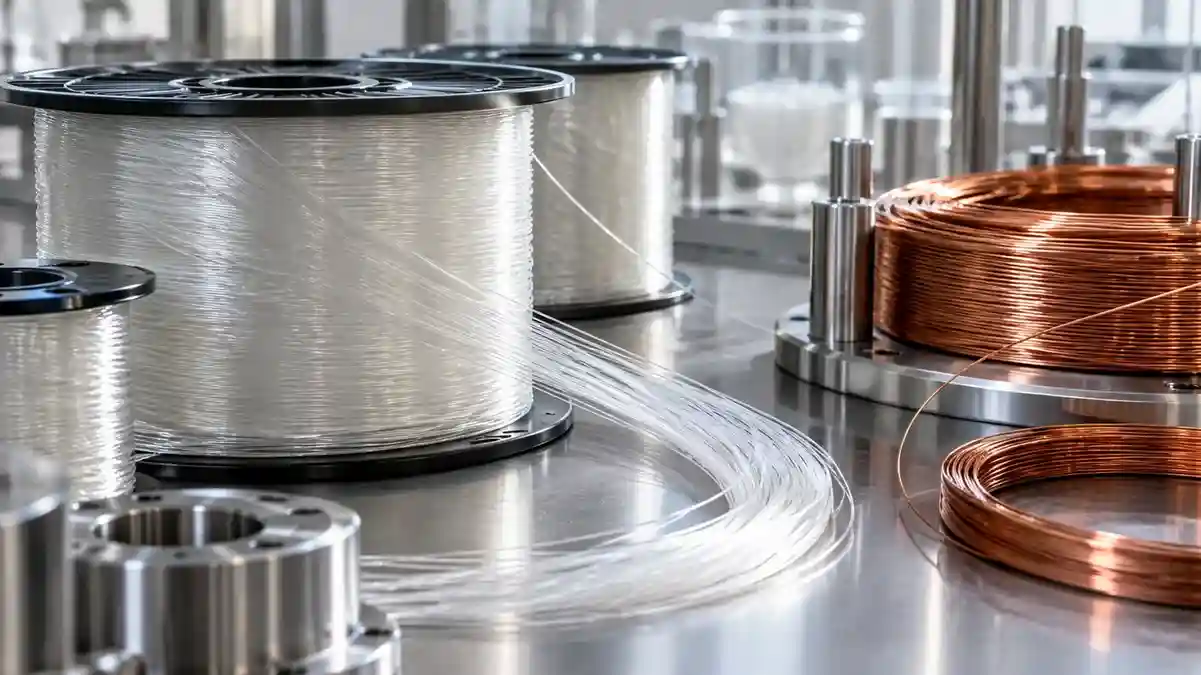
Ein Forschungsteam der University of Pennsylvania hat am 12. November 2026 eine neuartige Kunstmuskelfaser vorgestellt, die Bewegung und Sensorik direkt im Material vereint. Die in der Fachzeitschrift Advanced Functional Materials präsentierten Fasern namens CoilLCE bestehen aus Flüssigkristall-Elastomeren (LCE), Graphen sowie einer eingebetteten, extrem dünnen Kupferspule.
Durch dieses Design gelingt erstmals eine direkte Feedback-Regelung an einem LCE-Aktor, wodurch sich Zwischenpositionen präzise halten lassen, ohne dass dafür externe Positionssensoren erforderlich sind.
Integrierter Sensor und Heizelement
Die Entwicklung entstand unter der Leitung von Shu Yang und Cynthia Sung sowie den Wissenschaftlern Ziyun Zhang und Xuelin Wu. Der entscheidende Mechanismus der CoilLCE-Fasern liegt in der Doppelfunktion der integrierten Kupferspule: Fließt elektrischer Strom hindurch, erwärmt sie das Material und löst die Kontraktion des Elastomers aus. Gleichzeitig dient die Spule über eine kontinuierliche Widerstandsmessung als Sensor, dessen Werte als Feedback-Signal genutzt werden.
Cynthia Sung bezeichnete den wissenschaftlichen Nachweis als den ersten Beleg für eine Feedback-Regelung an einem LCE-Aktor. Dies stelle einen notwendigen Schritt für künftige Anwendungen in der Robotik dar. Wie bei biologischen Muskeln arbeiten die Fasern in gegeneinander wirkenden Paaren. Über die Widerstandsmessung wird die erforderliche Heizleistung in Echtzeit angepasst, was eine feine Steuerung des Bewegungsablaufs erlaubt.
Der technologische Wandel durch Robotik und KI verändert industrielle Strukturen grundlegend und schafft neue Marktverhältnisse. Wer verstehen möchte, welche Unternehmen diese Entwicklung vorantreiben, findet in diesem kostenlosen Report fundierte Einblicke. Profiteure der neuen Industrieära erkennen
Praktische Demonstrationen und mechanische Grenzen
In experimentellen Demonstrationen zeigten die Forscher bereits konkrete Einsatzszenarien für die Technologie. Künstliche Finger drückten einzelne Klaviertasten mit variabler Kraft sowie unterschiedlicher Geschwindigkeit. Zudem bauten die Wissenschaftler künstliche Augen auf, bei denen vier Paare der gegenwirkenden Aktoren den Blick in verschiedene Richtungen schwenkten.
Klassische Mikromotoren stoßen beim Bau humanoider Systeme regelmäßig an Grenzen bezüglich Gewicht, Steifheit und Bauraum. Während das menschliche Gesicht von 43 eng verwobenen Muskeln gesteuert wird, benötigt ein Roboterkopf mit herkömmlichen Antrieben mindestens 26 separate Aktoren samt komplexen Getrieben für elementare Bewegungen. Flüssigkristall-Elastomere verformen sich hingegen bei externen Reizen und erreichen bei Erwärmung eine Kontraktion von 20–40 %.
Herausforderungen im Humanoiden-Engineering
Als nächsten Entwicklungsschritt plant das Team aus Pennsylvania die Integration zahlreicher Fasern zu größeren Verbünden. Zusammen mit künstlicher Intelligenz und Computer Vision sollen so komplexere Bewegungsabläufe und natürlichere Gesichtsausdrücke realisiert werden. Konkrete Kommerzialisierungspläne oder einen Zeitplan nannte die Universität bisher nicht.
Experten analysieren derzeit die größte Industrierevolution seit Jahrzehnten, in der neue Technologien wie Robotik und KI ganze Branchen umkrempeln. Dieser Gratis-Report fasst zusammen, welche Firmen hinter diesem technologischen Umbruch stecken und wer davon profitiert. Kostenlosen Report zur industriellen Revolution herunterladen
Die Weiterentwicklung humanoider Roboter verlangt neben neuen Aktorkonzepten auch Anpassungen der gesamten Systemarchitektur. Die Integration kompakter Muskelstrukturen erfordert deterministische Datenverbindungen mit minimaler Latenz, um Sensorwerte störungsfrei trotz interner elektromagnetischer Einflüsse zu verarbeiten.
Zudem müssen Leitungen in schmalen Öffnungen von Gliedmaßen ständigen Biegewechseln standhalten, während parallel effiziente Lösungen für die Stromverteilung und die spätere Fertigungsskalierung gesucht werden.