
Robotik-Handschuhe: MATRIX erfasst Berührungen mit bis zu 860 Messpunkten
Veröffentlicht am: 24.09.2026 um 14:30 Uhr | Redaktion boerse-global.de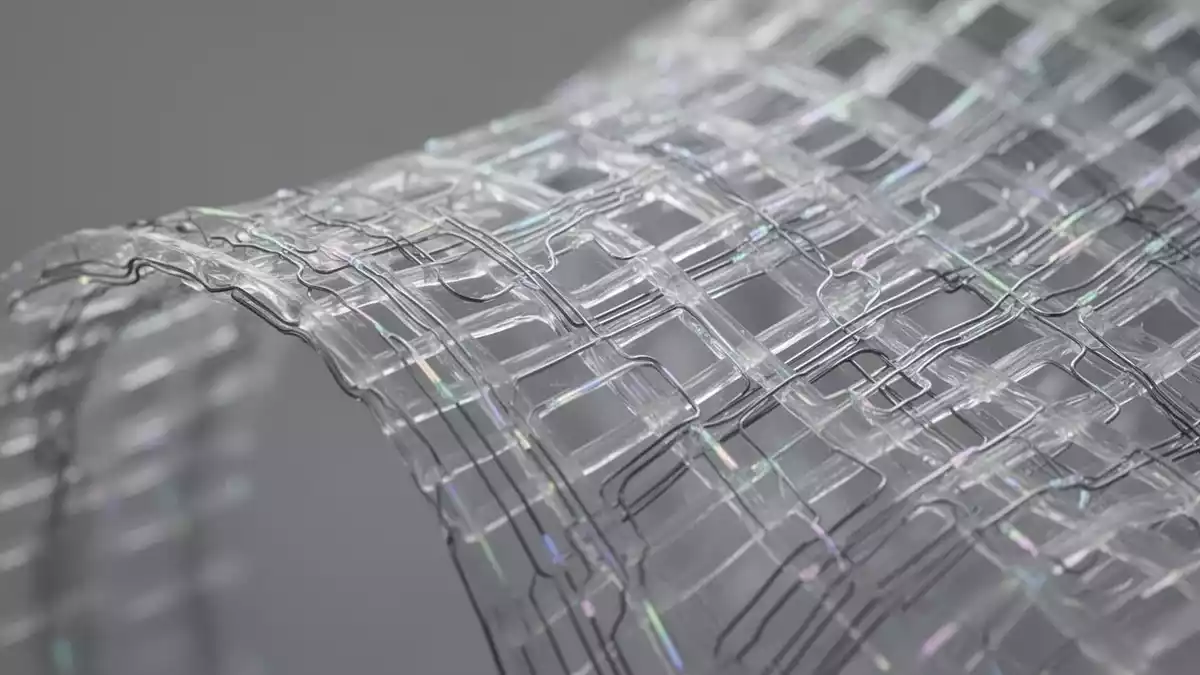
Forschende und Entwickler treiben die Implementierung neuartiger softrobotischer Anhängsel und organischer Sensorfolien voran, um die Interaktionsfähigkeiten und Prozessüberwachung in industriellen Umgebungen zu verbessern.
Wie aus verschiedenen Fachpublikationen und Berichten vom 23. September 2026 hervorgeht, konzentrieren sich die Entwicklungen dabei auf die Integration funktionaler Module direkt in Materialien sowie auf die präzise taktile Erfassung.
Funktionale Fasern und mikroskopische Steuerungssysteme
Ein in der Fachzeitschrift Nature Electronics vorgestelltes mikrofluidisches Spinnverfahren ermöglicht es, funktionale Module für Lichtemission, analoge Signalverarbeitung und digitale Logik direkt in einzelne Fasern zu integrieren.
Diese Fasern verfügen zudem über Fähigkeiten zur berührungslosen Sensorik und Steuerung. Die technologische Besonderheit liegt in der Verarbeitbarkeit: Die Fasern können zu Textilien verwebt oder vernähen werden und halten laut den Berichten wiederholten Verformungen sowie Waschvorgängen stand.
Parallel dazu veröffentlichten Forschende der Cornell University Ergebnisse zu Mikrorobotern, die erstmals ihre physische Umgebung aktiv verändern können. Ein Array aus 54 gelenkigen künstlichen Zilien nutzt zwei Temperaturschaltungen, die als Führungs- und Folgeschaltung kommunizieren. Durch diese Synchronisation sind die Mikroroboter in der Lage, Flüssigkeiten gezielt von warmen in kalte Bereiche oder umgekehrt zu pumpen.
Hochpräzise Sensorik für die Mensch-Maschine-Interaktion
Im Bereich der taktilen Datenerfassung wurden auf der Fachkonferenz IROS 2026 von MATRIX sechs spezialisierte Handschuhe vorgestellt. Diese bieten zwischen 360 und 860 taktile Messpunkte über die gesamte Handfläche bei einer räumlichen Auflösung von 2 mm.
Elektromagnetische Positionssensoren erfassen dabei Handposen mit 25 Freiheitsgraden und Fingerspitzen mit 6 Freiheitsgraden. Die Positionsgenauigkeit wird mit unter 0,2 mm angegeben, während die Latenz bei kabelgebundener Übertragung 8 ms und drahtlos 30 ms beträgt.
Ergänzend dazu meldeten Forschende der Universität Aarhus die Entwicklung eines weichen, silikonähnlichen Sensors in der Größe einer Linse. Mikroskopische Kammern mit Salzwasser wandeln Berührungen durch die Bewegung geladener Teilchen in elektrisches Potenzial um.
Empfindliche oder unregelmäßige Werkstücke lassen sich mit herkömmlichen Greifern kaum sicher handhaben. Der kostenlose Praxisguide zeigt Ihnen in drei Schritten, worauf Sie bei der Auswahl taktiler Sensorik und passender Greifer achten müssen. Jetzt kostenlosen Praxisguide anfordern
Der Prototyp ist in der Lage, leichte Berührungen sowie den Puls am Handgelenk zu erkennen. Um eine Nervenzelle auszulösen, muss die Sensorspannung etwa 20 mV überschreiten. Langfristiges Ziel der Forschung ist die Entwicklung natürlich fühlender Prothesen, wobei bis zu klinischen Versuchen noch mehrere Jahre Entwicklungszeit veranschlagt werden.
Agile Mikroroboter und autonome Navigation
Fortschritte gibt es auch bei der Mobilität kleinster Einheiten. In Science Robotics wurde eine Studie zu elektrostatischen Fußpads veröffentlicht, die agile Insektenroboter ermöglichen.
Ein kabelgebundener Prototyp mit einem Gewicht von 65 mg erreichte eine zentripetale Beschleunigung von 28 Körperlängen pro Sekunde² und durchquerte ein 120 cm langes Labyrinth in 5,6 Sekunden. Ein ungebundener Roboter mit einem Gewicht von 240 mg konnte zudem eine Nutzlast von 1.660 mg transportieren.
Für die Navigation in dunklen Umgebungen ohne visuelle Sensoren wie Kameras oder LiDAR entwickelten Forschende der TU Delft eine Drohne unter 100 g. Diese nutzt künstliche Tasthaare, deren Basis mit Drucksensoren ausgestattet ist, um Kontaktpositionen in 3D zu schätzen.
Ein Algorithmus, der lediglich 34 kB RAM auf dem Bord-Mikrocontroller beansprucht, filtert Störungen durch die Propeller und ermöglicht die Kartierung von Oberflächen sowie das Verfolgen von Wänden.
Industrielle Anwendung und medizinische Perspektiven
Für den industriellen Einsatz erweitert AGS Automation Greifsysteme Schwope sein Portfolio vor der Fachmesse Fakuma im Oktober 2026. Neue pneumatische Silikongreifer sind für empfindliche und unregelmäßige Werkstücke konzipiert. Die Greifer bestehen aus lebensmitteltauglichem Silikon und sind für Werkstückoberflächen von -30 bis +280 °C ausgelegt. Die Lebensdauer wird vom Hersteller mit etwa einer Million Zyklen angegeben.
Roboter, die ohne Kamera oder LiDAR durch dunkle Hallen navigieren sollen, brauchen eine andere Sensorik als visuelle Systeme. Dieser Leitfaden erklärt, wie taktile Ansätze die Navigation in Umgebungen ohne Sicht ermöglichen. Leitfaden zur taktilen Navigation jetzt sichern
In der medizinischen Forschung werden zudem softrobotische Blasenorthesen als Perspektive zur Wiederherstellung der Blasenentleerung diskutiert. Laut einer Veröffentlichung in Nature Reviews Urology könnten solche Systeme Patienten mit Detrusorunteraktivität mechanisch unterstützen. Vor einer klinischen Umsetzung müssen jedoch noch Herausforderungen wie die fibrotische Einkapselung der Implantate und eine stabile Energieversorgung gelöst werden.


